


Введение
Метеорные наблюдения — один из доступных и информативных методов изучения метеорного вещества в окрестностях Земли. С появлением относительно недорогих автоматизированных систем регистрации, таких как RMS (Raspberry Pi Meteor Station), стало возможным вести круглогодичный мониторинг метеорной активности с помощью относительно недорогих камер. Однако при работе в реальных условиях, особенно в городской среде с засветкой и переменной облачностью, неизбежно возникают вопросы достоверности получаемых данных. Данная работа посвящена оценке надёжности метеорной установки, действующей на базе астрономической обсерватории РГУ имени С.А. Есенина.
Результаты наблюдений
В период с июля 2025 г. по июнь 2026 г. камерой обсерватории было зарегистрировано более тысячи явлений, идентифицированных системой как метеорные, в том числе принадлежащих 32 метеорным потокам. Распределение зарегистрированных объектов по видимой звёздной величине показывает, что максимум приходится на метеоры нулевой звёздной величины (около 360 объектов), с постепенным снижением к более ярким и более тусклым объектам.
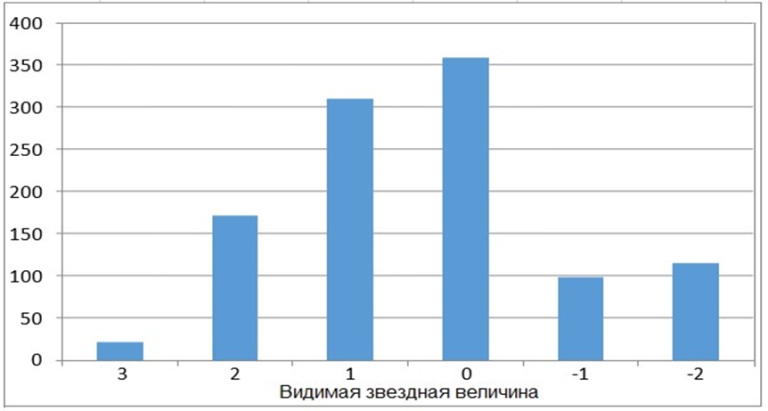
Рис.1. Распределение метеоров по яркости)
Система RMS обеспечивает фиксацию метеорных явлений с сохранением исходных данных. В режиме накопления формируются «исходные» данные, которые после завершения накопления обрабатываются автоматически. Пользователь может работать как с исходными, так и с обработанными данными. Объём исходных данных превышает 3 Тб в год, что соответствует более 5 млн суммированных снимков. Помимо регистрации, система вычисляет фотометрические и астрометрические параметры метеоров, а также параметры орбит. Определение параметров орбит имеет большое значение в случае фиксации болидов.
Ручная проверка полученных данных выявила высокий процент ошибок. Характер ошибок позволяет разделить их на два основных типа.
Первый тип — ложные срабатывания. Следы объектов, не являющихся метеорами, определяются системой как метеорные, и в ряде случаев для них даже вычисляется радиант. В этой группе можно выделить две подгруппы:
Реальные объекты, зафиксированные камерой. В условиях городской засветки чаще всего это насекомые и птицы, подсвеченные неравномерностями городского освещения. Также зафиксированы следы самолётов.
Артефакты обработки изображения. В частности, наблюдался эффект «сдвига кадра», приводящий к появлению резко контрастной полосы на снимке, которая воспринималась системой как метеорный объект.
Второй тип — пропущенные метеоры. Система не определяет реальные метеорные следы. Причиной, вероятнее всего, является обучение распознающего алгоритма на недостаточно разнообразном датасете, не учитывающем специфику местных условий наблюдений.
Достоверность данных: анализ за сентябрь 2025 г.
Для количественной оценки надёжности системы был проведён детальный анализ данных за сентябрь 2025 г. В течение месяца метеорные явления были зарегистрированы для 24 из 30 дней; в остальные дни регистрация не происходила вследствие погодных условий. Ручная проверка исходных данных показала, что значительная часть зафиксированных событий является ошибочными. Особенно показателен день 17 сентября, когда из 43 зарегистрированных событий 31 были признаны ошибочными. Аналогичная картина наблюдалась 29 сентября: 13 ошибок из 43 событий. В то же время в отдельные дни соотношение подтверждённых и ошибочных событий было близким к равному (например, 8–10 сентября. Наблюдается корреляция числа ошибок с состоянием неба и наличием облачности.
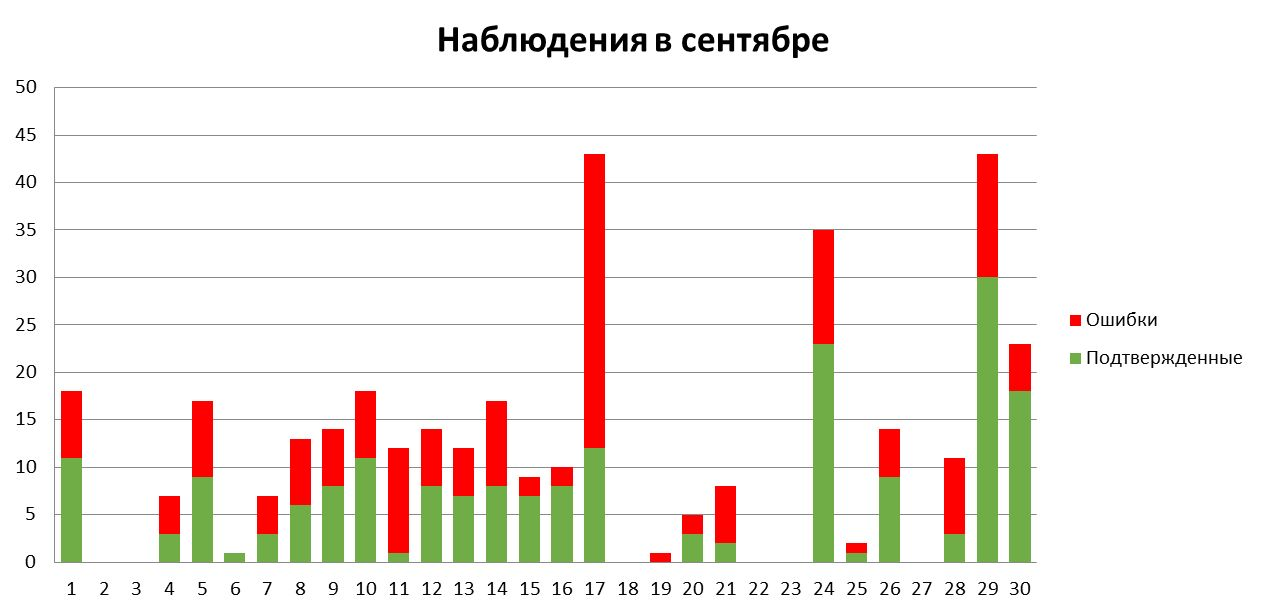
Рис.2. Распределение ошибок для сентября 2025
Частым вариантом погоды в месте наблюдения является ночь с чередованием ясного неба и частичной облачности. Анализ погодных условий в сентябре 2025 г. показал, что полностью ясные ночи встречались крайне редко. Основную часть времени занимала переменная облачность, а в начале месяца преобладала сплошная облачность. Такие условия существенно осложняют автоматическую регистрацию метеоров: перемещающиеся облака создают на кадрах неравномерности, которые система может ошибочно интерпретировать как метеорные следы.
Для систематизации ошибок и разработки критериев распознавания была начата работа по формированию библиотеки образов паразитных объектов — тех, что регулярно определяются системой как метеоры. В библиотеку вошли фотографии и фотометрические профили следующих объектов:
- Насекомые — наиболее частый источник ложных срабатываний. Их следы на кадрах имеют характерную извилистую форму.
- Птицы — дают более протяжённые следы, профиль которых отличается от метеорного геометрией, с явно выраженной периодичностью.
- Самолёты — оставляют прямолинейные следы с характерной периодической пульсацией.
- Летучие мыши — также фиксируются камерой и дают характерные следы.
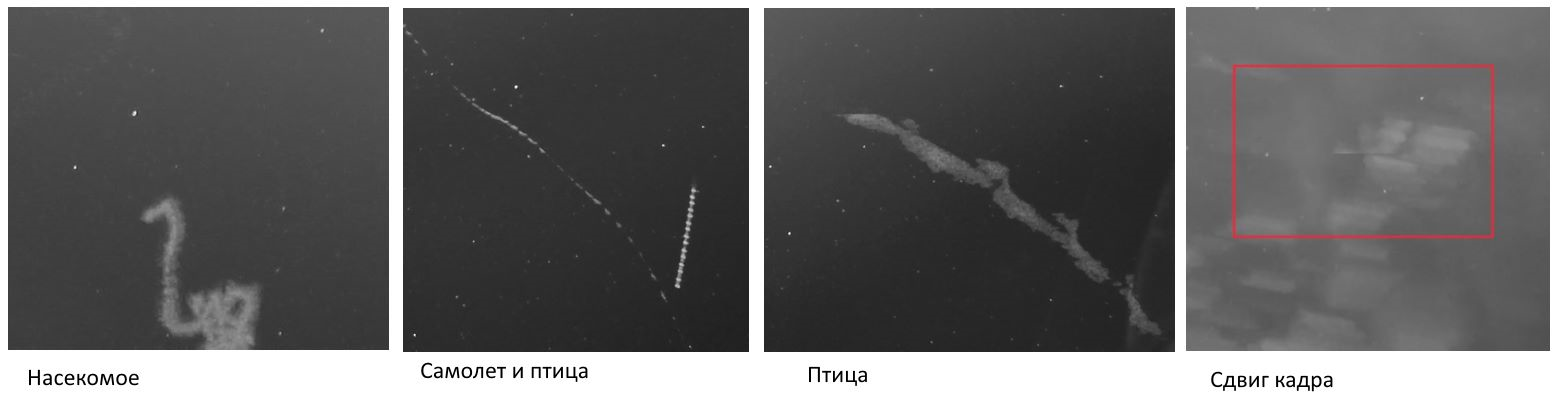
Рис. 3. Примеры образов
Для каждого типа объектов построены трёхмерные фотометрические профили, отражающие распределение яркости вдоль следа. Сравнение профилей паразитных объектов с профилями реальных метеоров и болидов показало, что между ними существуют устойчивые различия.
Сравнительный анализ фотометрических профилей показал, что типичный метеор имеет симметричный профиль с резким пиком яркости в центральной части и быстрым спадом по краям. Профиль болида отличается большей амплитудой и протяжённостью. В то же время профиль насекомого характеризуется более плавным нарастанием яркости, смещённым пиком и асимметричной формой.
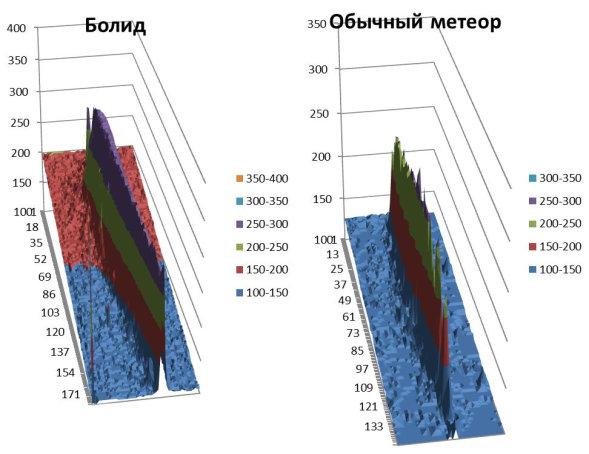
Рис. 4. Метеоры
Эти различия могут служить основой для алгоритмического разделения метеоров и паразитных объектов.
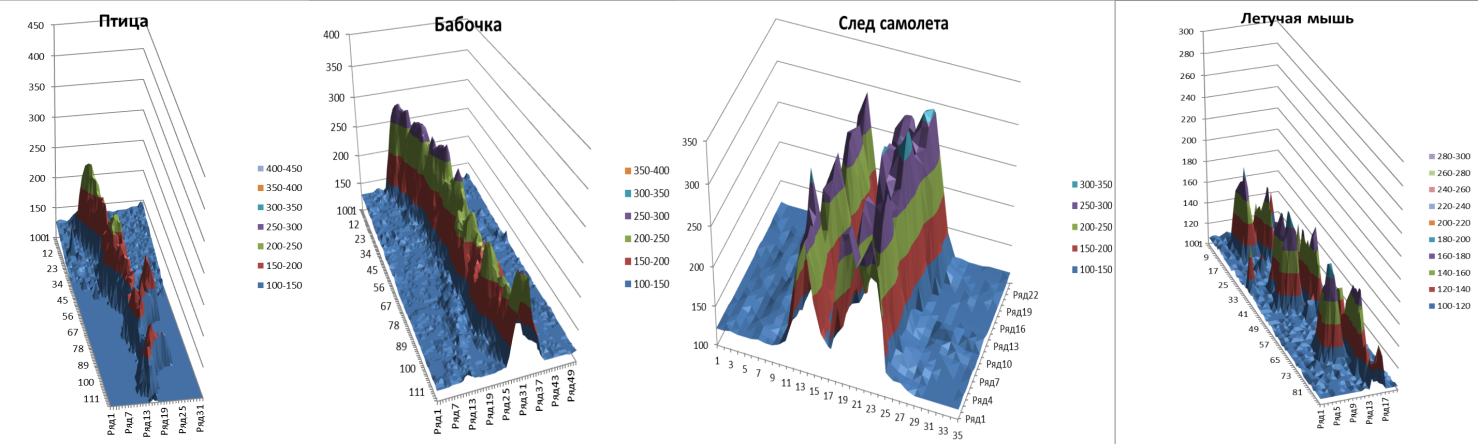
Рис.5. Библиотека профилей
Оценка достоверности работы одиночной камеры
Количественная оценка показала следующее:
- При настройках RMS по умолчанию достоверность регистрации составляет в среднем 86%, а при идеальных погодных условиях может достигать 100%.
- Сканирование исходных данных (вместо обработанных) повышает достоверность до 95%. Наиболее частой ошибкой в этом случае становится спутник, особенно вспыхивающий.
Метод проверки сырых данных путём сканирования всего кадра гауссовым методом неприменим для обработки потока данных в реальном времени из-за высоких вычислительных затрат. В качестве решения предлагается обучение нейронной сети на датасете, сформированном из изображений, полученных в неидеальных метеоусловиях. Сбор материала для такого датасета в настоящее время ведётся.
Заключение
По итогам проведённой работы можно сформулировать следующие выводы:
Запущена в эксплуатацию метеорная установка на базе астрономической обсерватории РГУ имени С.А. Есенина.
Проведён анализ надёжности системы регистрации метеоров: средняя достоверность при стандартных настройках составляет 86%, при идеальной погоде — до 100%.
Накоплена база изображений и фотометрических профилей, пригодная как для тестирования процедурного алгоритма распознавания, так и для обучения нейронной сети.
Выведены критерии определения принадлежности объекта к метеорам на основе сравнения фотометрических профилей.
Разрабатывается программное средство распознавания на базе указанных критериев.
Дальнейшая работа направлена на расширение датасета изображений, полученных в сложных метеоусловиях, и обучение нейросетевой модели для автоматической фильтрации паразитных объектов.

Поделиться с друзьями: